หุ่นยนต์กรีดยางเจาะยางRRIMFLOWกรีดห่างเอทีฟอนแก๊สเอทิลีน
หุ่นยนต์กรีดยาง มาแล้วหรือยัง? เทียบ 7 วิธีเก็บน้ำยางที่โลกกำลังลอง
จีน มาเลเซีย อินเดีย โกตดิวัวร์ และไทย กำลังลองวิธีเก็บน้ำยางแบบใหม่ มีทั้งหุ่นยนต์เดินในสวน เครื่องติดต้น หุ่นยนต์วิ่งสลิง การเจาะ การกรีดสั้นใช้แก๊ส และการกรีดห่างใช้ฮอร์โมน RubNex รวบรวมงานวิจัยกับข้อมูลบริษัทมาเทียบให้ดูว่าแต่ละแบบได้อะไร เสียอะไร
ตีสองตีสาม คนกรีดยางยังเดินถือไฟฉายเข้าสวนเหมือนสามสิบปีก่อน ส่วนเรื่องคนกรีดหายาก RubNex เล่าไว้แล้วใน ยางแพง แต่สวนจำนวนมากไม่มีคนกรีด รอบนี้มาดูฝั่งเทคโนโลยีกันบ้าง ว่าโลกเขาลองอะไรอยู่
คำถามคือ ทั่วโลกเขาแก้กันยังไง ไล่ดูแล้วแบ่งได้สองสาย สายแรกคือ ให้เครื่องกรีดแทนคน สายที่สองคือ เปลี่ยนวิธีเก็บน้ำยาง ให้ใช้แรงคนน้อยลง ทั้งการเจาะ การกรีดสั้นแล้วใช้แก๊ส และการกรีดห่างขึ้นแล้วใช้ฮอร์โมน
สายที่ 1: เครื่องกรีดแทนคน มี 3 แบบหลัก
แบบที่ 1 หุ่นยนต์เดินในสวน (คันเดียววิ่งหลายต้น)
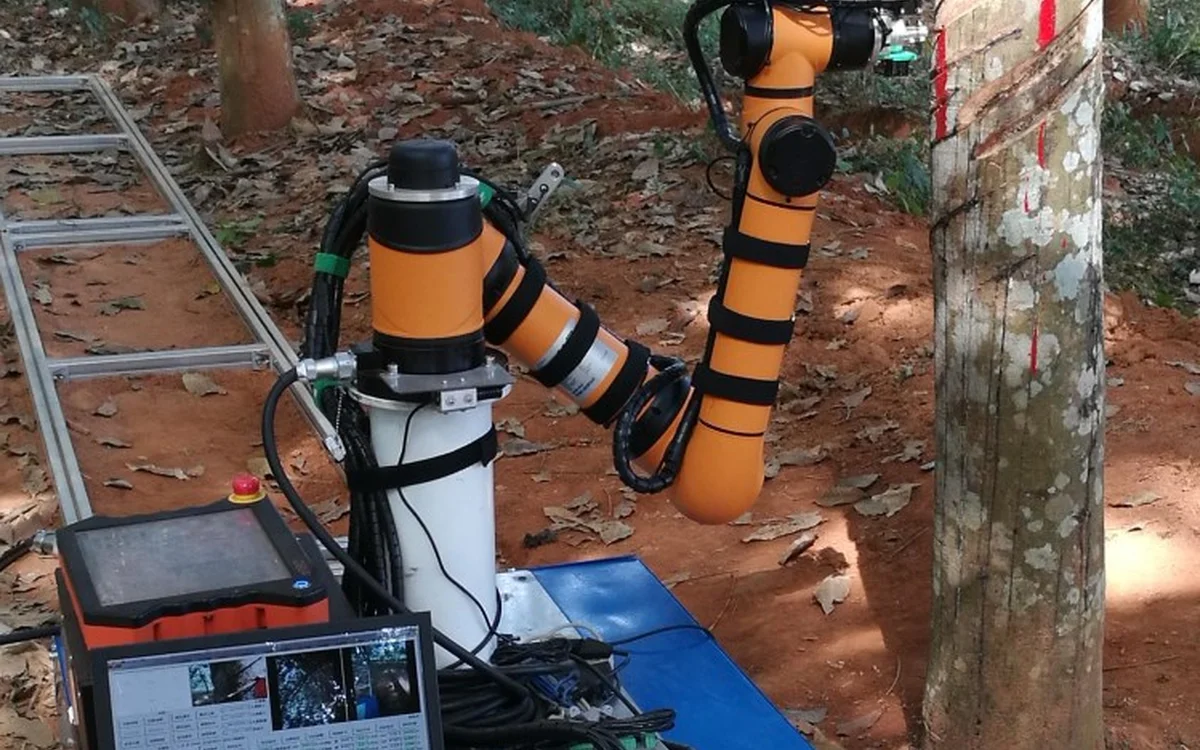
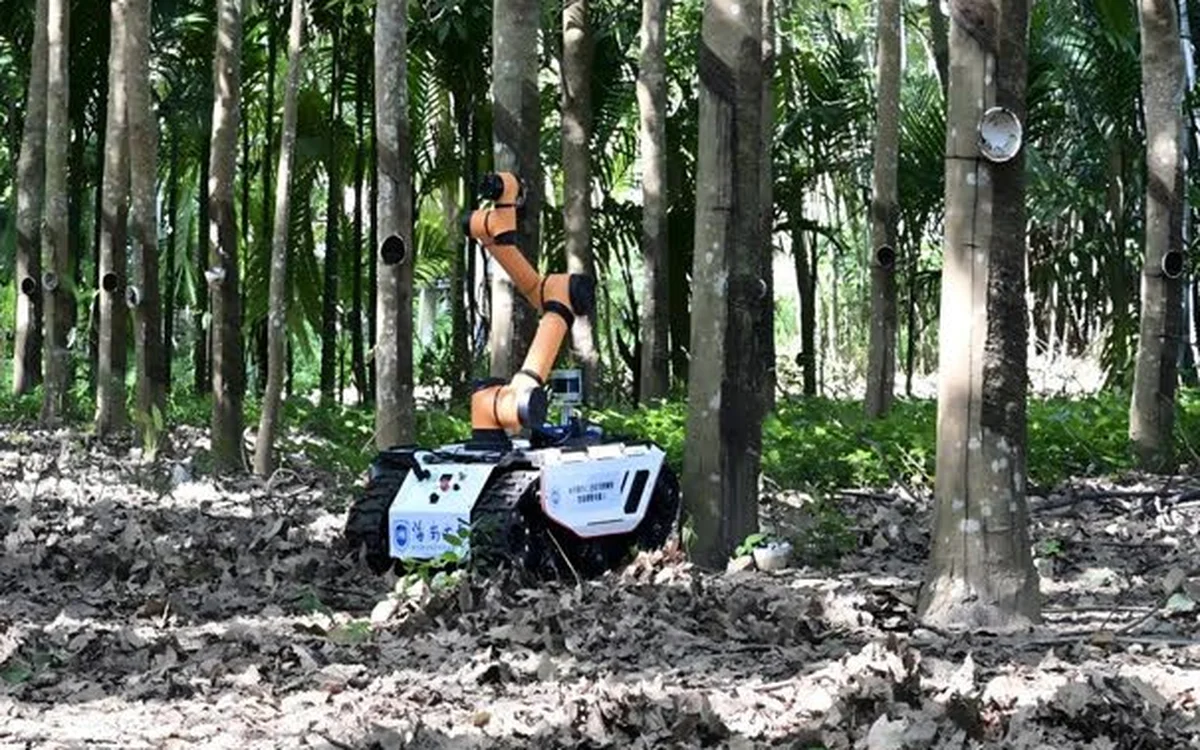
อีกแบบที่จีนทดลองคือหุ่นยนต์บนรางที่วางไว้หน้าแถวต้นยาง แล้วให้รถรางพาแขนกลไปทีละต้น งานวิจัยชิ้นนี้ทดสอบในสวนยางที่ตานโจว ไหหลำ เมื่อ ม.ค. 2563 [13]
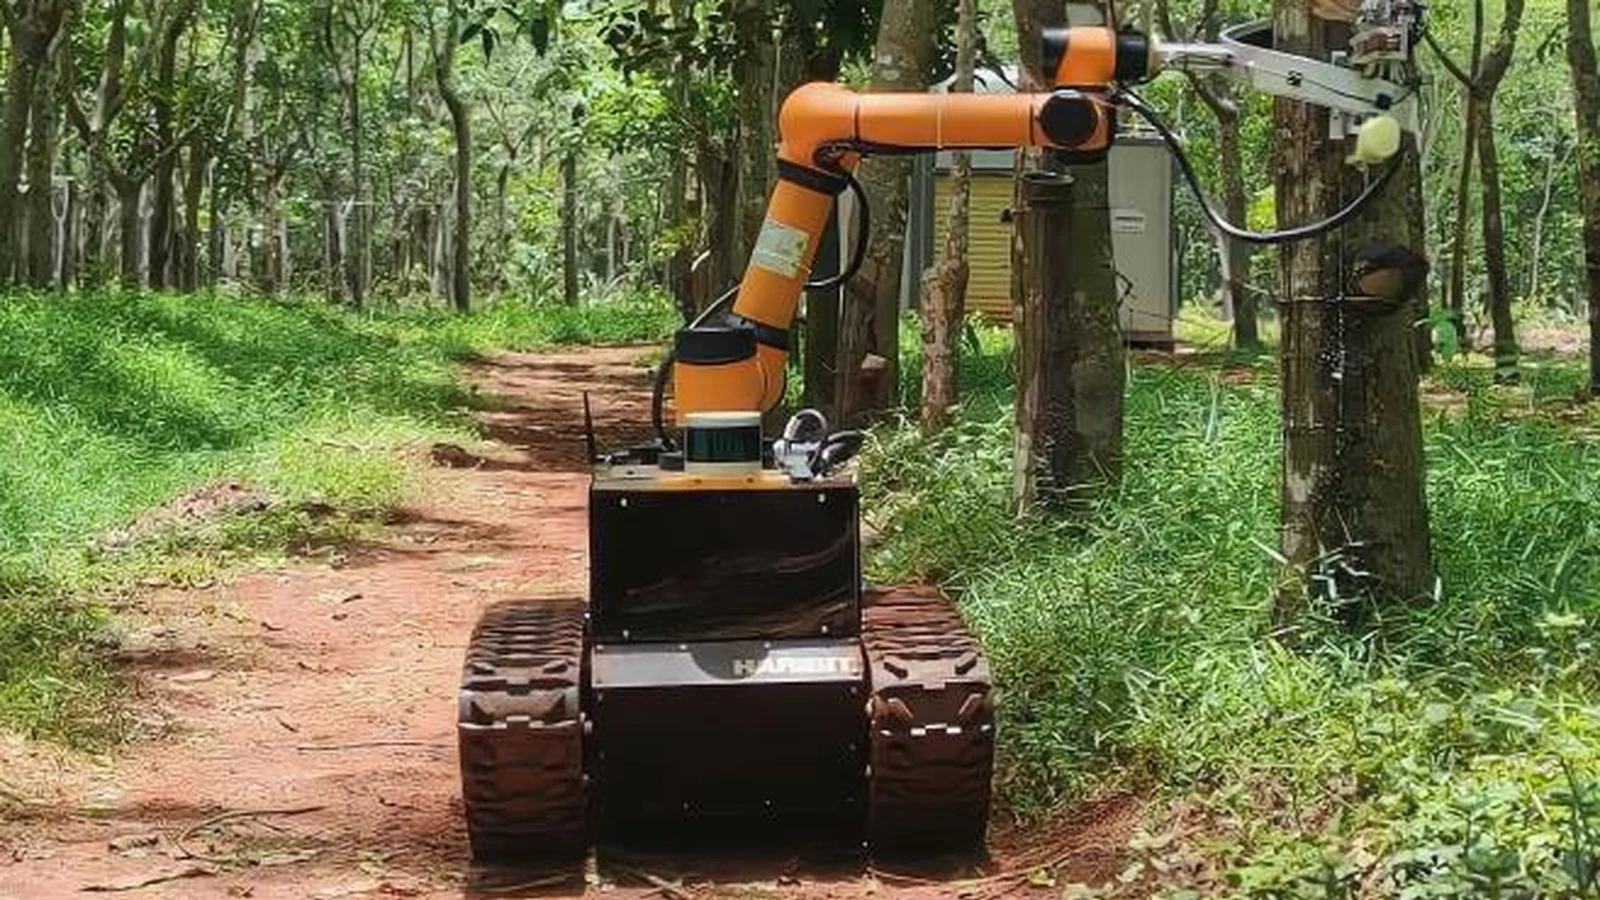
ตัวที่ดังสุดตอนนี้คือของจีน สถาบันวิทยาศาสตร์การเกษตรเขตร้อนจีน (CATAS) ทำร่วมกับบริษัท Automotive Walking Technology (AWT) จากปักกิ่ง ใช้ตีนตะขาบ มีเลเซอร์เรดาร์ช่วยหาทาง กล้องดูความลึกเปลือก แล้วยื่นแขนกลไปกรีด รองผู้อำนวยการสถาบันวิจัยยางของ CATAS บอกซินหัวว่ากรีดได้ 100–120 ต้นต่อชั่วโมง ได้งานราว 80% ของคนกรีด แบตเตอรี่อยู่ได้เกิน 8 ชั่วโมง เปลี่ยนแบตใน 20 วินาที ถ้าผลิตเยอะ ราคาจะต่ำกว่า 1 แสนหยวน (ราว 4.67 แสนบาท) คืนทุนราว 18 เดือนในสวน 50 หมู่ หรือราว 20.8 ไร่ [1]
ส่วนเว็บไซต์ AWT เองเขียนว่าทำมาแล้ว 5 รุ่น ทดสอบในสวน 10 เฮกตาร์มาเกิน 400 วัน กรีดได้ 100–150 ต้นต่อชั่วโมง ได้งาน 90% ของคน และคันเดียวดูแลได้เกิน 4 เฮกตาร์ [2] สองแหล่งนี้ให้ตัวเลขไม่ตรงกัน (80% กับ 90%) และทั้งคู่มาจากฝั่งผู้พัฒนาเอง ยังไม่เจอผลทดสอบจากหน่วยงานอิสระ
แบบที่ 2 เครื่องติดต้น (หนึ่งต้น หนึ่งเครื่อง)
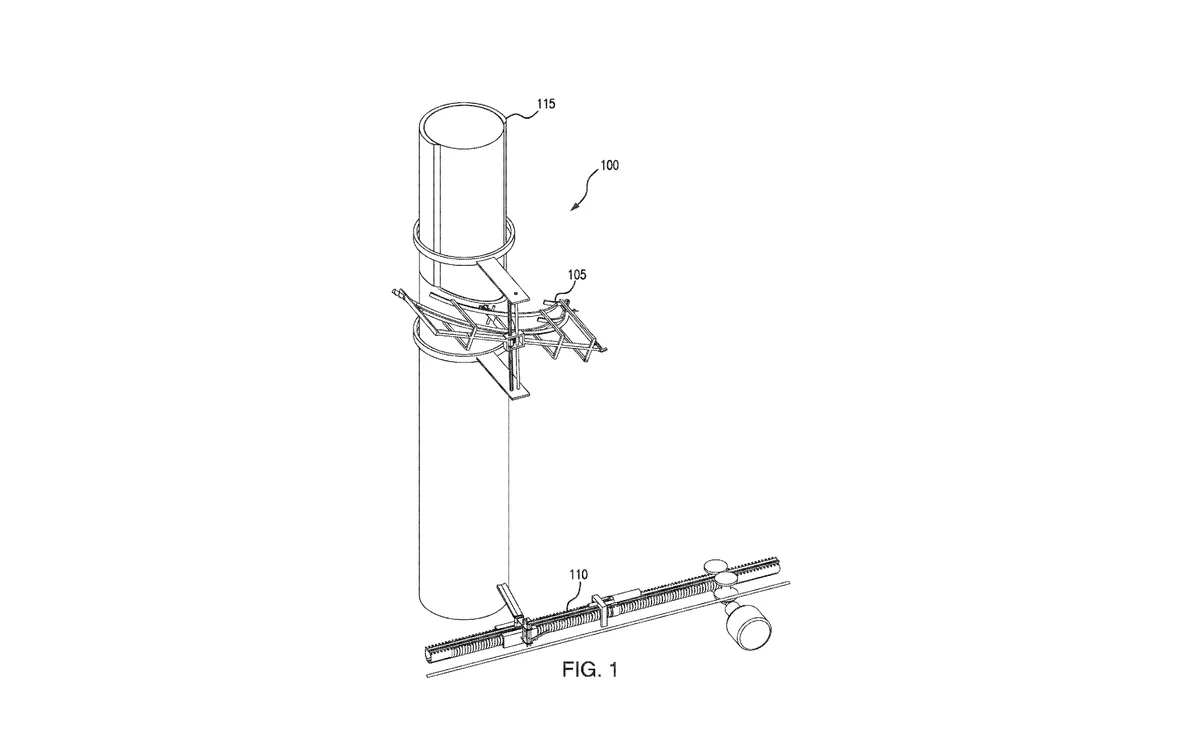
แบบนี้จีนทำขายมาก่อน เช่น Yunnei ขายเครื่องที่ติดไว้ทุกต้น สั่งงานจากระบบกลาง หน้าขายสินค้าของบริษัทเคลมว่าคุมความลึกได้ 1.2–1.8 มม. กินเปลือกไม่เกิน 2 มม. ต่อรอบ [3] AWT ก็มีเครื่องติดต้นที่ทำกับ CATAS โดยบอกตรง ๆ ว่าตั้งใจแก้ปัญหาเครื่องติดต้นรุ่นก่อน ๆ ที่แพง เสียบ่อย และได้ผลผลิตน้อย [2]
งานวิจัยจีนปี 2568 (ทีมผู้พัฒนาทดสอบเอง) ทำเครื่องติดต้นที่มีกลไกเลียนผิวเปลือก บทคัดย่อรายงานว่าคุมความลึกการกรีดได้ดีขึ้นในการทดสอบภาคสนาม และประเมินว่าคืนทุนใน 2–3 ปี ผู้วิจัยเองบอกว่าแบบนี้เหมาะกับสวนเล็กถึงกลางมากกว่าหุ่นยนต์เดินที่ราคาสูง [4]
ข้อเสียที่เห็นชัดคือ สวนพันต้นก็ต้องใช้เครื่องพันตัว ซึ่งทีมวิจัยไทยก็ยกเรื่องนี้ขึ้นมาเป็นโจทย์ [6]
แบบที่ 3 หุ่นยนต์วิ่งบนสลิง (ของไทย)
ทีม ผศ.ปัญญา เหล่าอนันต์ธนา คณะวิศวกรรมศาสตร์ ม.เกษตรศาสตร์ ทำ Cable Robot โดยมี กยท. สนับสนุน ใช้ต้นยางเป็นเสาขึงสลิง ให้หุ่นยนต์วิ่งไปตามสาย ปรับเอียงได้ถ้าต้นเอียงหรือสวนอยู่บนเนิน ตัวเดียววิ่งได้ทั้งสวน ใช้ไฟจากแบตเตอรี่ เครื่องปั่นไฟ หรือโซลาร์เซลล์ [5][6] กยท. บอกว่ายังต้องวิจัยต่อเพื่อให้ราคาถูกพอที่ชาวสวนจะซื้อไหว [5]
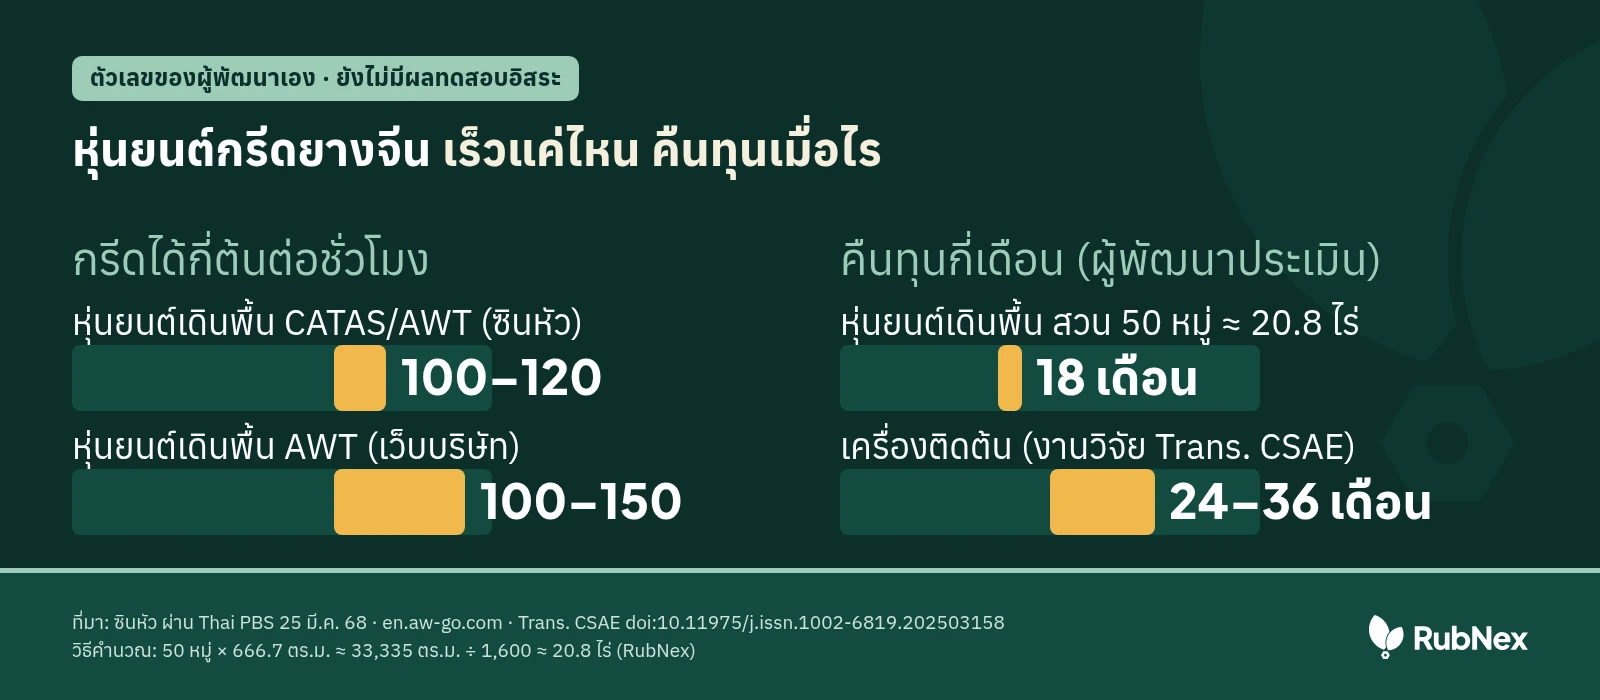
ที่มากราฟ: [1][2][4] · ตัวเลขทั้งหมดเป็นของผู้พัฒนาเอง
สายที่ 2: เปลี่ยนวิธีเก็บ ให้ใช้แรงคนน้อยลง
การเจาะแทนการกรีด
แนวคิดนี้ไม่ใหม่ เริ่มจากงานของ Tupy ปี 2516 ที่ใช้เข็มเจาะเปลือกที่ทาฮอร์โมนไว้ และทำได้เพราะมีเอทีฟอนมาช่วยให้น้ำยางไหล (อ้างในวิทยานิพนธ์ UPM [9]) งานในมาเลเซียกับพันธุ์ RRIM 600 และ PR 261 รายงานว่า ผลผลิตจากการเจาะใกล้เคียงกับการกรีดครึ่งต้นแบบไม่ใช้ฮอร์โมน (ตามบทคัดย่อ [9])
แต่ก็มีจุดที่ต้องระวัง งานวิจัยของสถาบันวิจัยยางมาเลเซีย (RRIM) พบว่าการเจาะต้องใช้แก๊สเอทิลีนเข้มกว่าการกรีดปกติมาก เพราะท่อน้ำยางถูกเปิดน้อย และในต้นยางอ่อน สองปีแรกการกรีดครึ่งต้น 3 วันครั้งแบบเดิมยังได้น้ำยางต่อครั้งมากที่สุด [8] พูดง่าย ๆ คือ เจาะได้ แต่ต้องคุมฮอร์โมนกับสุขภาพต้นให้ดี
กรีดสั้นแล้วใช้แก๊ส (RRIMFLOW, LET, Double Tex)
งานทดลองที่สงขลากับพันธุ์ RRIM 600 กรีดหน้าสั้น 1/8 ต้น 3 วันครั้ง แล้วให้แก๊สเอทิลีน บทคัดย่อรายงานว่าแบบ RRIMFLOW ได้ยางก้อนถ้วยต่อครั้งสูงสุดในทุกแบบที่ทดลอง [7] แต่งานเดียวกันก็พบว่าแบบนี้ได้ DRC ต่ำสุด และต้นโตช้าสุด ผู้วิจัยเองเตือนว่าทดลองแค่ช่วงสั้น ต้องดูระยะยาวก่อน [7]
กรีดห่างขึ้นแล้วใช้ฮอร์โมน (อินเดีย)
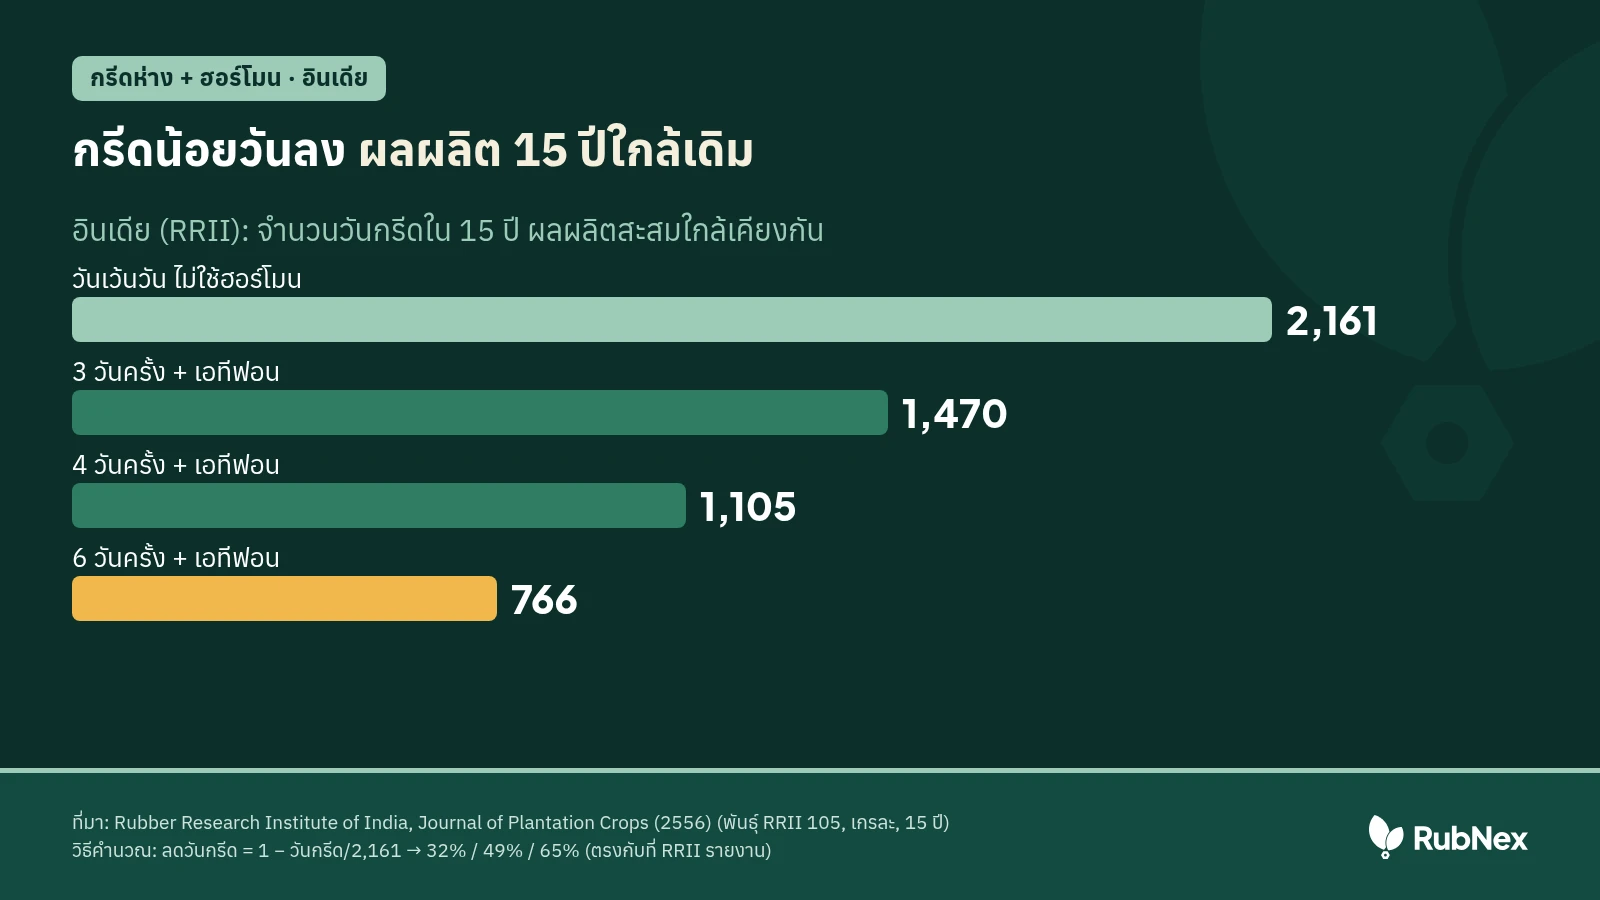
ข้อควรระวังของวิธีนี้คือ งานวิจัยปี 2558 พบว่า การกรีดถี่ร่วมกับทาเอทีฟอน ทำให้หน้ายางแห้งเร็วขึ้นในพันธุ์ยางที่สร้างน้ำยางเร็ว [15] สถาบันวิจัยยางอินเดีย (RRII) ทดลองกับพันธุ์ RRII 105 นาน 15 ปีที่เกรละ พบว่ากรีด 3, 4 หรือ 6 วันครั้งแล้วทาเอทีฟอน ได้ผลผลิตสะสมใกล้เคียงกับกรีดวันเว้นวันที่ไม่ใช้ฮอร์โมน แต่จำนวนวันกรีดลดจาก 2,161 วัน เหลือ 1,470, 1,105 และ 766 วัน ใช้แรงคนกรีดน้อยลง 32%, 49% และ 65% ตามลำดับ [10]
กรีดขึ้น (โกตดิวัวร์)
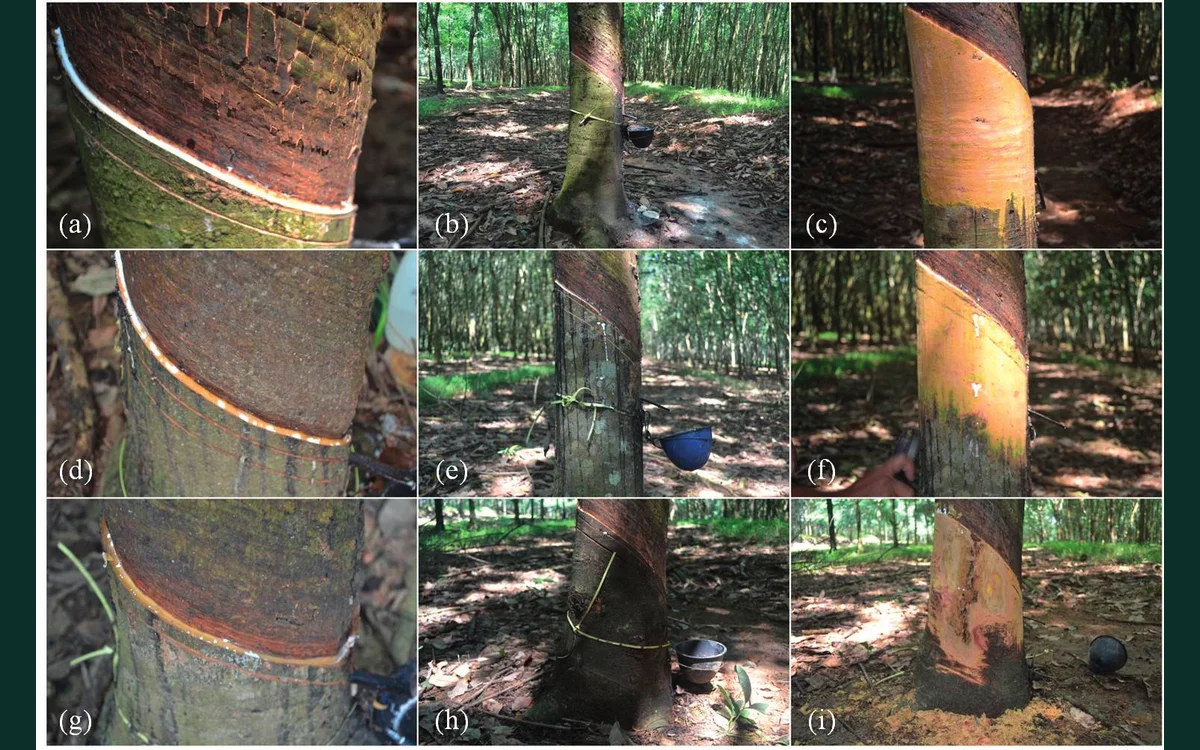
ในสวนรายย่อยทางตะวันออกเฉียงใต้ของโกตดิวัวร์ งานวิจัยในสวนรายย่อยรายงานว่า การกรีดขึ้นบนเปลือกที่ยังไม่เคยกรีด ให้ผลผลิตสูงกว่ากรีดลงบนเปลือกที่งอกใหม่ [11] และอีกงานกับพันธุ์ GT 1 พบว่าเริ่มกรีดขึ้นเร็วขึ้น (ปีที่ 6 แทนปีที่ 10) ได้ผลผลิตเพิ่ม [12]
เทียบกันให้เห็นภาพ
| วิธี | ตัวอย่างผู้พัฒนา | ข้อดี | ข้อเสีย / ที่ยังไม่รู้ |
|---|---|---|---|
| หุ่นยนต์เดินในสวน | CATAS + AWT (จีน) | คันเดียววิ่งหลายต้น ผู้พัฒนาเคลม 100–150 ต้น/ชม. [1][2] | ราคาเป้าหมายยังเกือบ 5 แสนบาท [1] ยังไม่มีผลทดสอบอิสระ |
| เครื่องติดต้น | Yunnei, AWT, งานวิจัย TCSAE (จีน) | โครงสร้างง่าย ผู้พัฒนาประเมินคืนทุน 2–3 ปี [3][4] | ต้องใช้เครื่องเท่าจำนวนต้น รุ่นก่อน ๆ แพงและเสียบ่อย [2][6] |
| หุ่นยนต์วิ่งสลิง | ม.เกษตรศาสตร์ + กยท. (ไทย) | ตัวเดียวทั้งสวน ใช้กับสวนลาดชันได้ [5] | ยังเป็นงานวิจัย ต้องลดต้นทุนอีก [5] |
| เจาะแทนกรีด | งานวิจัยมาเลเซีย (RRIM/UPM) | ผลผลิตใกล้เคียงกรีดปกติ (บทคัดย่อ) [9] | ต้องใช้เอทิลีนเข้ม ต้นอ่อนยังได้น้อยกว่ากรีดปกติ [8] |
| กรีดสั้น + แก๊ส | RRIMFLOW, LET, Double Tex | ได้ยางต่อครั้งสูงสุดในงานทดลองที่สงขลา [7] | DRC ต่ำ ต้นโตช้า ยังไม่มีผลระยะยาว [7] |
| กรีดห่าง + ฮอร์โมน | RRII (อินเดีย) | ลดวันกรีด 32–65% ผลผลิต 15 ปีใกล้เดิม [10] | ต้องทาเอทีฟอนตามรอบ มีค่าฮอร์โมนเพิ่ม |
| กรีดขึ้น | โกตดิวัวร์ | ผลผลิตสูงกว่ากรีดลงบนเปลือกงอกใหม่ [11] | ยังต้องใช้คนกรีด ไม่ได้ลดแรงงาน |
RubNex มองยังไง
ถ้าดูจากข้อมูลทั้งหมด ยังไม่มีวิธีไหนที่ "จบ" แล้ว หุ่นยนต์จีนไปไกลสุดในเรื่องเครื่องจักร แต่ตัวเลขยังเป็นของผู้พัฒนาเอง และราคายังสูงเกินสวนรายย่อยบ้านเรา ส่วนวิธีที่ใช้ได้เลยวันนี้ คือกรีดห่างแล้วใช้ฮอร์โมนแบบอินเดีย ที่งานวิจัย 15 ปีพบว่าลดวันกรีดได้ถึง 65% [10] กับกรีดสั้นใช้แก๊สแบบมาเลเซีย ที่ได้ยางต่อครั้งมากขึ้นแต่ DRC ต่ำลง [7] ทั้งสองแบบต้องดูแลต้นให้ดี ไม่งั้นได้ไม่คุ้มเสีย
สิ่งที่ชาวสวนควรถามก่อนลงเงินกับวิธีใหม่ทุกวิธีมีสามข้อ คือ ต้นทุนต่อไร่เท่าไร ผลผลิตและ DRC ระยะยาวเป็นยังไง และหน้ายางเสียหายแค่ไหน ถ้าผู้ขายตอบสามข้อนี้ด้วยผลทดสอบจริงไม่ได้ ก็ยังไม่ต้องรีบ
หมายเหตุ: รับเน็กซ์ ผู้จัดทำเว็บไซต์นี้ กำลังพัฒนา RubBOT อุปกรณ์เก็บน้ำยางแบบเจาะ ซึ่งเป็นหนึ่งในวิธีที่พูดถึงในบทความนี้ ตอนนี้ยังเป็นต้นแบบ ยังไม่มีผลทดสอบที่เผยแพร่ · บทความนี้ยังไม่ครอบคลุมอินโดนีเซีย ยุโรป ญี่ปุ่น และสิทธิบัตร จะตามต่อในตอนหน้า · ตัวเลขละเอียดจากงานวิจัย [4] [7] [9] [11] [12] ยังเปิดเอกสารฉบับเต็มตรวจไม่ได้ จึงเล่าเฉพาะข้อสรุปตามบทคัดย่อ
ดัชนีคำย่อ
- CATAS: สถาบันวิทยาศาสตร์การเกษตรเขตร้อนจีน
- AWT: Automotive Walking Technology (Beijing) Co., Ltd.
- กยท.: การยางแห่งประเทศไทย
- RRIM: สถาบันวิจัยยางมาเลเซีย (Rubber Research Institute of Malaysia)
- UPM: Universiti Putra Malaysia
- LET / RRIMFLOW / Double Tex: วิธีกรีดหน้าสั้นแล้วให้แก๊สเอทิลีน
- DRC: เปอร์เซ็นต์เนื้อยางแห้ง
- RRII: สถาบันวิจัยยางอินเดีย (Rubber Research Institute of India)
- TCSAE: Transactions of the Chinese Society of Agricultural Engineering
- LGM: Lembaga Getah Malaysia (Malaysian Rubber Board)
แหล่งข้อมูล
- Thai PBS Sci & Tech · แก้ปัญหาขาดแคลนคนกรีดยาง! จีนพัฒนา หุ่นยนต์กรีดยางพลัง AI (อ้างสำนักข่าวซินหัว)25 มี.ค. 68 · เข้าถึง 2026-10-15 · thaipbs.or.th
- Automotive Walking Technology (Beijing) Co., Ltd. (AWT) · Autonomous Rubber Tapping Robot / Fixed Tapping Machine (หน้าสินค้า)ไม่ระบุ · เข้าถึง 2026-10-15 · en.aw-go.com
- Yunnei (yunneiglobal.com) · Fully Automatic Intelligent Rubber Tapping Machine (หน้าสินค้า)ไม่ระบุ · เข้าถึง 2026-10-15 · yunneiglobal.com
- Transactions of the CSAE (วารสารสมาคมวิศวกรรมเกษตรจีน) · Development of a fixed-type profiling depth control rubber tapping machine using ADAMS2025 · เข้าถึง 2026-10-15 · tcsae.org
- ข่าวสด (ข่าวประชาสัมพันธ์ กยท.) · กยท. ชูนวัตกรรมหุ่นยนต์กรีดยาง ดันฮอร์โมนแอทธิลีนเพิ่มผลผลิต19 เม.ย. 67 · เข้าถึง 2026-10-15 · khaosod.co.th
- เทคโนโลยีชาวบ้าน (ข่าวสด) · นักวิจัย ม.เกษตรฯ คิดค้นหุ่นยนต์กรีดยาง เพียงตัวเดียวกรีดได้ทั้งสวน24 ก.พ. 67 · เข้าถึง 2026-10-15 · khaosod.co.th
- AICS-SciEng (Universitas Syiah Kuala) · Testing of ethylene stimulation to enhance latex yield of Hevea brasiliensis clone RRIM 600 in Southern Thailandไม่ระบุ (ทดลอง มิ.ย. 2553–มี.ค. 2554) · เข้าถึง 2026-10-15 · jurnal.unsyiah.ac.id
- Journal of Rubber Research / คลังเอกสาร Malaysian Rubber Board (LGM) · บทความวิจัยการเจาะยางร่วมกับการกระตุ้นด้วยแก๊ส (REACTORRIM) ในต้นยางอ่อนไม่ระบุ · เข้าถึง 2026-10-15 · vitaldoc2.lgm.gov.my
- Universiti Putra Malaysia · Effect of puncture tapping on yield performance of clones RRIM 600 and PR 261 (วิทยานิพนธ์ FP 1996 6)1996 · เข้าถึง 2026-10-15 · psasir.upm.edu.my
- Journal of Plantation Crops (Rubber Research Institute of India) · Long term yield response of low frequency tapping and yield stimulation in clone RRII 10512 พ.ค. 56 · เข้าถึง 2026-10-15 · updatepublishing.com
- Journal of Rubber Research / คลังเอกสาร LGM · Improving productivity of smallholdings by introduction of upward tapping in the south-east of Côte d'Ivoireไม่ระบุ · เข้าถึง 2026-10-15 · vitaldoc2.lgm.gov.my
- American Journal of BioScience 9(1) · Improvement of productivity of clone GT 1 by early upward tapping in Côte d'Ivoire2021 · เข้าถึง 2026-10-15 · doi.org
- Agriculture 13(3):583 (MDPI) · Evaluation of Cutting Stability of a Natural-Rubber-Tapping Robot2023 · เข้าถึง 2026-10-16 · doi.org
- USPTO (ผ่าน Google Patents) · System for tapping and collecting rubber (US 9,974,244 B2)22 พ.ค. 61 · เข้าถึง 2026-10-16 · patents.google.com
- International Journal of Molecular Sciences 16(8):17885 (MDPI) · Involvement of Ethylene in the Latex Metabolism and Tapping Panel Dryness of Hevea brasiliensis2015 · เข้าถึง 2026-10-16 · doi.org
- Scientific Reports 14:29495 (Nature) · An autonomous navigation system with a trajectory prediction-based decision mechanism for rubber forest navigation27 พ.ย. 67 · เข้าถึง 2026-10-16 · doi.org
ภาพ: Fang J., Shi Y., Cao J., Sun Y., Zhang W. (Remote Sensing 15(15):3717 ภาพที่ 1a, ครอปโดย RubNex) (CC BY 4.0) · Zhang X., Liu Y., Liu J. และคณะ (Scientific Reports 14:29495 ภาพที่ 10c, ครอปโดย RubNex) (CC BY 4.0) · Zhou H., Gao J., Zhang F. และคณะ (Agriculture 13(3):583 ภาพที่ 3a, หมุนและครอปโดย RubNex) (CC BY 4.0) · ภาพลายเส้นสิทธิบัตรสหรัฐ US 9,974,244 B2 รูปที่ 1 (Hanmin Hu, 2018) (เอกสารสิทธิบัตรสหรัฐ ไม่มีการสงวนลิขสิทธิ์) · Putranto R.-A., Herlinawati E. และคณะ (Int. J. Mol. Sci. 16(8):17885 ภาพที่ 1) (CC BY 4.0)